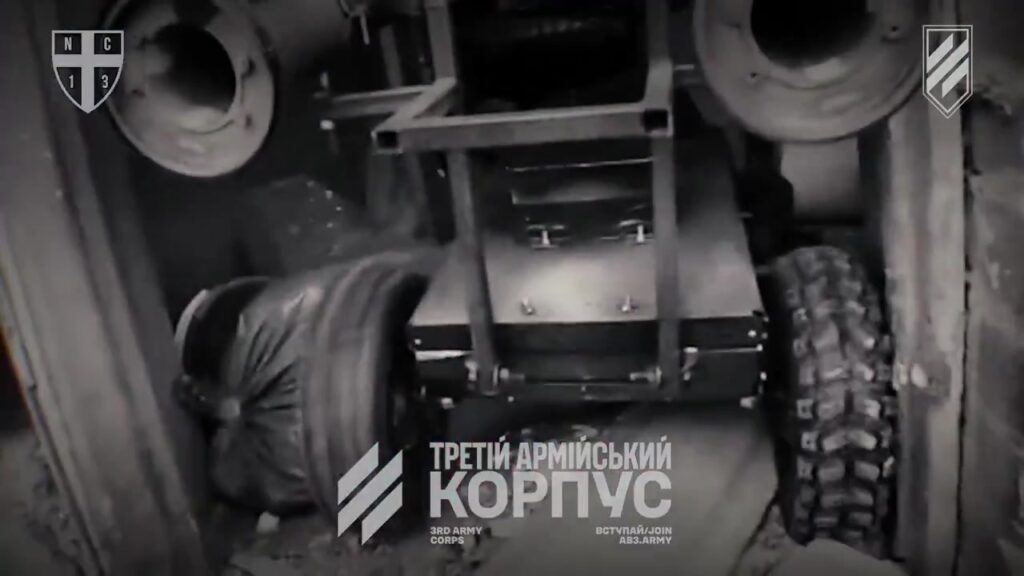
Beeld bovenaan: NC13 / Derde Legerkorps, stil op 01:05 uit de publicatie van 27 september 2026. De twee buizen en het onderstel zijn zichtbaar; de opname toont niet wie de wapens bedient.
Twee buizen boven een klein onderstel. Geen bestuurder in beeld. De grondrobots die Oekraïne bij Operatie Vivaldi inzet, brengen wapengeweld naar plekken waar anders iemand zelf naartoe moet. Maar tussen die beelden en een zelfstandig vechtend robotleger zit een groot verschil.
Op 27 september publiceerde het Oekraïense Derde Legerkorps beelden van zijn eenheid NC13. Volgens het korps schieten de voertuigen met twee Bullspike-granaatwerpers en ontploffen ze daarna in Russische schuilplaatsen. De bediening ligt volgens dezelfde bron bij mensen op afstand. Dat laatste raakt gemakkelijk ondergesneeuwd als een video over een “nieuwe drone” rondgaat.
Wat laten de NC13-grondrobots zien?
In de oorspronkelijke montage wisselen lage camerabeelden, luchtopnamen en een korte opname van het voertuig elkaar af. Op het stilstaande beeld bovenaan zie je de twee buizen naast elkaar. In andere fragmenten rijdt een camera dicht langs gebouwen en puin. Dat maakt de combinatie tastbaar: een onbemand voertuig kan zich op de grond verplaatsen, terwijl andere beelden een overzicht vanuit de lucht geven.
Het bericht van het Derde Legerkorps noemt de wapens Bullspike en schrijft dat Russische militairen dachten met een complete aanvalsgroep te maken te hebben. Die reactie is een claim van de eenheid. Uit een gemonteerde video kun je niet afleiden wat iedereen ter plaatse zag, dacht of doorgaf.
Een UGV is een unmanned ground vehicle: een voertuig zonder bestuurder aan boord. Het woord zegt waar de machine rijdt en dat er niemand in zit. Het zegt niets over hoe zelfstandig hij beslissingen neemt. Een vliegende drone is een UAV. Wie de afkortingen door elkaar ziet lopen, vindt het onderscheid bij UAV, UAS en UCAV betekenis.
Een vliegende drone levert een grondrobot af
De luchtlanding komt uit een afzonderlijke publicatie. Op 24 september meldde het Derde Legerkorps op zijn pagina over Operatie Vivaldi dat zware drones grondrobots meer dan tien kilometer achter Russische linies hadden afgeleverd. Het korps noemt die voertuigen “Hryphons”.
Dat is dus niet dezelfde mededeling als de Bullspike-publicatie van 27 september. Beide vallen onder Vivaldi en NC13, maar daarmee staat nog niet vast dat ieder bewapend voertuig uit de latere montage ook uit de lucht is afgeleverd. In zijn video brengt Preston Stewart die ontwikkelingen samen. Als uitleg is dat begrijpelijk; als bewijs voor één specifieke aanval is het een stap te ver.
24 septemberHet korps meldt luchttransport van grondrobots achter de linies.
27 septemberNC13 toont bewapende grondrobots en beschrijft menselijke bediening op afstand.
Het nieuws zit in het combineren van verschillende soorten voertuigen. Het woord “drone” is daardoor steeds minder precies. Een legerdrone kan waarnemen of iets vervoeren; een ander onbemand systeem voert een taak op de grond uit. Noem daarom steeds het voertuig én de taak. Anders lijkt een video over luchttransport ineens bewijs voor een autonoom wapen.
Vivaldi draait om meer dan één robot
Operatie Vivaldi speelt rond Lyman, in de noordelijke Donetsk-regio. Militair analist Christian Mölling beschrijft bij ZDF op 23 september een tegenoffensief waarin drones, gepantserde voertuigen en infanterie samenwerken. Het doel is de Russische opmars in dat gebied terug te dringen.
Die bredere context voorkomt een verkeerde conclusie. Als een eenheid terrein terugwint terwijl ze grondrobots gebruikt, bewijst dat niet dat de robots die winst zelfstandig veroorzaakten. Je zou daarvoor ook moeten weten wat andere eenheden deden, hoe de bevoorrading verliep en hoe de verdediger reageerde. De opvallendste opname is niet automatisch de doorslaggevende factor.
Ook “een positie aanvallen” en “een gebied beheersen” zijn verschillende dingen. Een explosie toont een kort moment. Terreincontrole vraagt bewijs over wat daarna gebeurt. Daarom is een losse aanvalsvideo geen reden om een heel dorp op een kaart een andere kleur te geven. Meer context over de verschillende systemen staat bij Oekraïne en de versnelling van droneoorlog.
Welke claims over de grondrobots zijn onderbouwd?
| Claim | Beschikbaar bewijs | Grens |
|---|---|---|
| NC13 gebruikt bewapende grondrobots | De eenheid publiceert beelden en noemt twee Bullspike-granaatwerpers. | De publicatie komt van de uitvoerende strijdpartij. |
| Grondrobots zijn vanuit de lucht afgeleverd | Afzonderlijke korpspublicatie van 24 september. | Geen bewijs dat ieder voertuig uit de montage van 27 september zo aankwam. |
| Het zijn autonome AI-wapens | De NC13-publicatie noemt menselijke operators. | Zelfstandige doelkeuze is hier niet aangetoond. |
| Dit is een wereldprimeur | Het korps presenteert de inzet als nieuw. | Geen onafhankelijk historisch overzicht dat de primeur bevestigt. |
| De robots veroorzaken grootschalige ontregeling | Stewart bespreekt mogelijke verwarring bij Russische eenheden. | Geen onafhankelijke meting van de omvang of duur daarvan. |
Vooral de laatste stap verdient aandacht. Het is voorstelbaar dat een onverwacht voertuig verwarring veroorzaakt. Hoeveel eenheden daar last van hadden en hoelang dat duurde, staat daarmee niet vast. Hetzelfde geldt voor aantallen slachtoffers: een montage is geen telling, en cijfers over een hele operatie mogen niet stilzwijgend aan één wapensysteem worden toegeschreven.
Een grondrobot is niet automatisch een AI-wapen
Bij militaire robots lopen drie vragen door elkaar: rijdt er iemand mee, wie bestuurt het voertuig en wie beslist over geweld? Alleen de eerste vraag krijgt met “onbemand” een antwoord. Een mens kan via een verbinding rijden en een wapen bedienen. Software kan ook afzonderlijke functies overnemen, zonder dat zij zelfstandig een doel kiest.
Het Internationale Comité van het Rode Kruis beschrijft autonome wapens als systemen die zonder menselijke tussenkomst doelen selecteren en daar geweld op toepassen. Het relevante onderscheid zit dus in die functies. Een camera, afstandsbediening of automatisch navigatiesysteem is op zichzelf geen bewijs van autonome doelkeuze.
Bij deze NC13-publicatie ontbreekt openbaar bewijs voor zo’n zelfstandige geweldsbeslissing. Tegelijk geeft het bericht geen volledig overzicht van alle software in het voertuig. De zorgvuldige conclusie is daarom: menselijke bediening is gemeld; autonome doelkeuze is niet aangetoond. Dat is iets anders dan zeggen dat er nergens automatisering in zit. Zie ook Sensoren, autonomie en AI.
De meeste robotmissies halen geen spectaculaire video
Het Oekraïense ministerie van Defensie meldde op 7 april 2026 meer dan 9.000 gevechts- en logistieke UGV-missies in maart. Voor de eerste drie maanden samen noemde het bijna 24.500 missies, op basis van registraties in het DELTA-systeem.
Dat zijn missies, geen aantallen robots en ook geen 24.500 aanvallen. Een voertuig kan vaker rijden. Onder de genoemde taken vallen bevoorrading en het evacueren van gewonden. De cijfers tonen volgens het ministerie een groeiend gebruik, maar zijn geen onafhankelijke telling van de hele oorlog.
Gemelde UGV-missies per maand
Die alledaagse inzet is minstens zo relevant als een gewapend voertuig in een montage. Voor een militair maakt het verschil of hij zelf een gevaarlijk traject moet afleggen of dat een machine de voorraden brengt. De winst zit dan in minder menselijke blootstelling. Daar is geen zelfstandig schietende AI voor nodig.
Minder risico voor de operator is geen risicoloze oorlog
Wij vinden het verstandig om gevaarlijk werk waar mogelijk van mensen naar machines te verplaatsen. Maar de formulering “zonder risico voor onze infanterie” gaat verder dan deze beelden kunnen bewijzen. Minder mensen bij één aanval zegt niets over de veiligheid van alle betrokkenen tijdens transport, voorbereiding of latere gevechten.
Ook de verbinding blijft onderdeel van het systeem. Een voertuig zonder bestuurder is nog steeds afhankelijk van informatie over zijn omgeving en, bij afstandsbediening, contact met de operator. Voor deze NC13-voertuigen is hier geen volledige technische documentatie beschikbaar. Een concreet bereik, storingsbestendigheid of betrouwbaarheid invullen zou dus giswerk zijn. Het algemene onderscheid staat uitgelegd bij Jamming en spoofing.
Omgekeerd is het te makkelijk om ieder Oekraïens succesbericht weg te zetten als alleen propaganda. Een strijdende partij kan echte technische vernieuwing tonen. De bronpositie vraagt om controle van de claim; zij wist niet automatisch uit wat werkelijk zichtbaar is. Hetzelfde onderscheid moet ook gelden voor Russische beelden.
Een echt landschap kan toch een vals oorlogsbeeld zijn
Stewart bespreekt later ook Russische succesmeldingen met AI-beelden. Daarvoor bestaat een afzonderlijke onderbouwing. Het Institute for the Study of War onderzocht op 10 september video’s waarin Russische militairen of vlaggen vermoedelijk met AI zijn toegevoegd of veranderd.
ISW beschrijft een vervelende complicatie: het landschap kan echt zijn, terwijl een persoon of vlag is gemanipuleerd. Een correcte locatieherkenning bewijst dan nog niet dat een leger die plek beheerst. Het instituut onderscheidt vermoedelijke manipulaties van gevallen waarin het sterkere aanwijzingen ziet.
Dat onderzoek bewijst niet dat de NC13-beelden vervalst zijn. Het bewijst evenmin automatisch Stewarts verdergaande stelling dat Russische commandanten hun operaties op zulke nepbeelden baseren. Het laat zien waarom afzonderlijke controles nodig blijven: klopt de plek, klopt de scène en ondersteunt die scène de conclusie? Dat is ook het probleem bij Van sensor naar besluit: beeld wordt pas bruikbare informatie als de uitleg klopt.
Bekijk Preston Stewart en vergelijk de bronbeelden
Stewarts video van 27 september duurt ongeveer zestien en een halve minuut. De eerste minuten behandelen de grondrobots. Vanaf ongeveer 3:50 volgt de kaartanalyse; rond 5:30 bespreekt hij misleidende Russische meldingen. De latere humanitaire berichtgeving gaat over een andere plaats en is geen bewijs voor de NC13-aanvallen.
Video: Preston Stewart, 27 september 2026. Open de video op YouTube. De video bevat oorlogsbeelden.
Vergelijk bij het kijken één ding: wanneer zie je een doorlopende handeling en wanneer verbindt de montage verschillende camerastandpunten? Dat simpele onderscheid helpt voorkomen dat je zelf ontbrekende stappen invult. De oorspronkelijke NC13-publicatie met video staat hieronder; de stills op deze pagina komen daar rechtstreeks uit.
NC13 toont grondrobots tijdens Operatie Vivaldi. Oorspronkelijke publicatie van het Derde Legerkorps, 27 september 2026.
Bekijk de oorspronkelijke beelden van het Derde Legerkorps
Meer beelden moeten vooral meer vragen beantwoorden
Een volgende publicatie wordt pas echt sterker als zij ontbrekende verbanden zichtbaar maakt: welk voertuig is gefilmd, horen de fragmenten bij dezelfde inzet en wat gebeurde er na de aanval? Voor de claim van een wereldprimeur is daarnaast een onafhankelijke historische vergelijking nodig.
De NC13-beelden laten een oorlog zien waarin de bestuurder steeds vaker buiten beeld blijft. Dat is een wezenlijke verandering voor de mensen die anders zelf naar voren moeten. Of daarmee ook de beslissing over geweld naar software verhuist, moet per systeem worden aangetoond. Een robot in beeld is daarvoor niet genoeg.